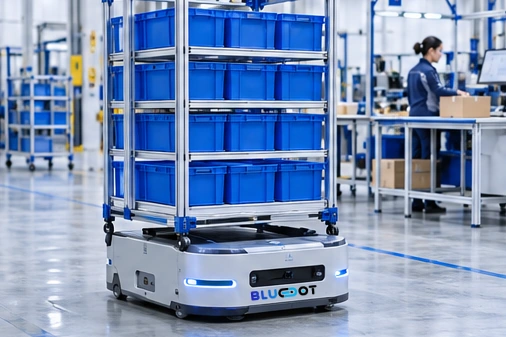
上下文感知避障
不只是避开“障碍物”,而是理解物体的性质
- 区分永久障碍(墙壁、柱子)vs 临时障碍(货物托盘)
- 识别危险区域(电梯口、充电站)vs 工作区域
- 预测动态物体轨迹(人员移动、叉车行驶路径)

不再是单个机器人的智能化,而是整个系统的群体智能。
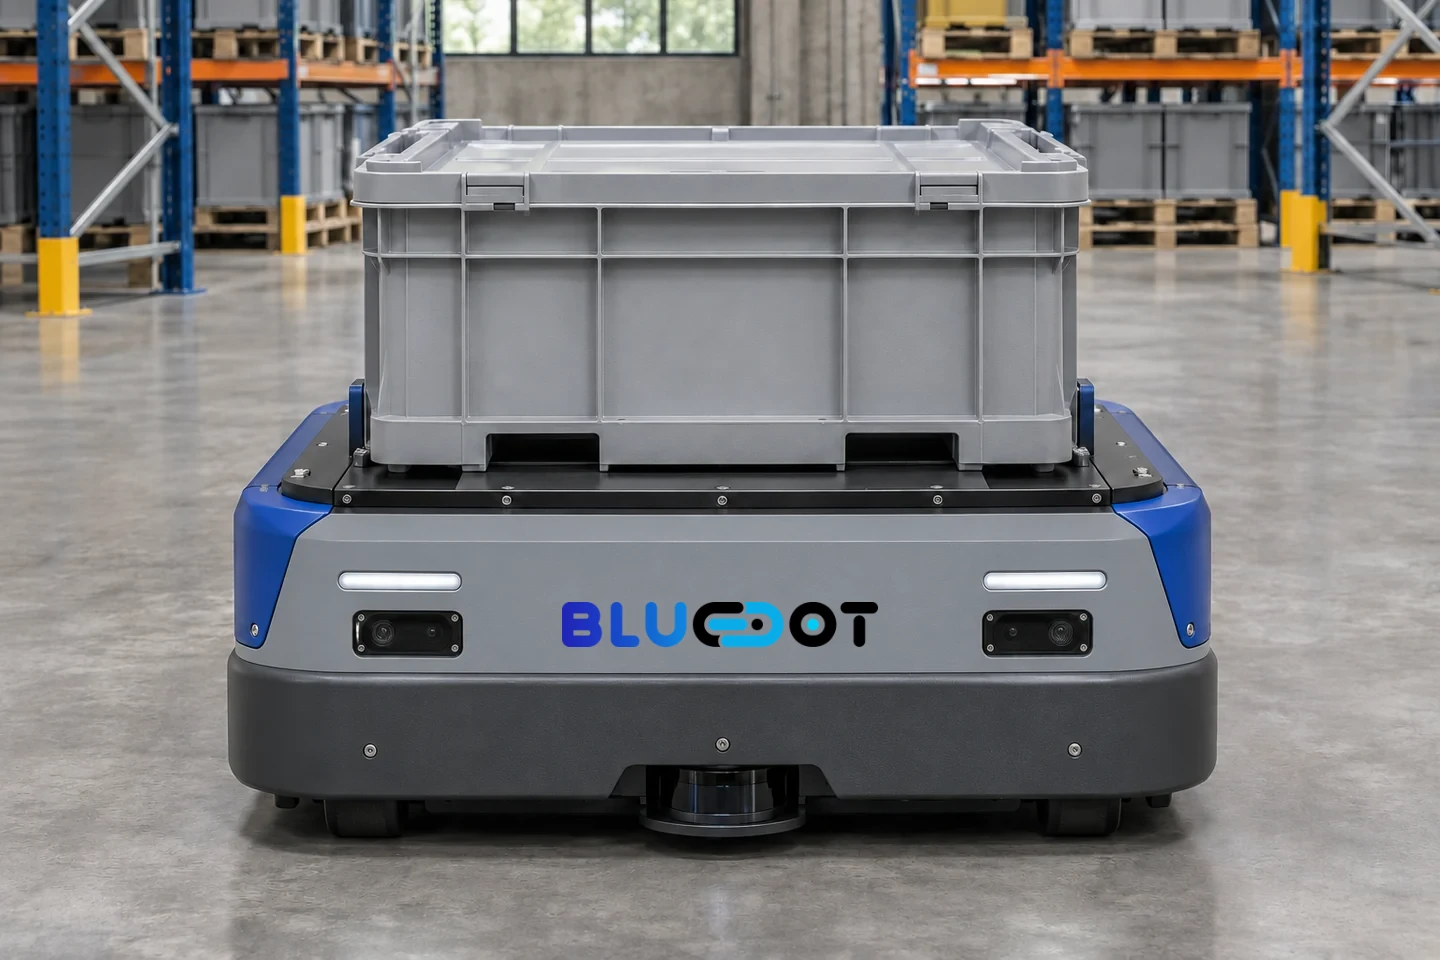
不只是避开“障碍物”,而是理解物体的性质
实时更新环境模型,适应动态变化
多传感器融合,实时感知环境,边缘计算实现群体智能
自主导航搬运,适应复杂环境,提升搬运效率
动态路径规划,实时避障,准时配送
适应多种应用场景,灵活部署,快速响应
告诉我们您的现场、现有流程和需要解决的问题。