自主训练调度模型
Bluedot 自主训练面向机器人集群的调度模型,学习任务、设备状态和现场资源之间的关系,并结合执行反馈持续优化决策策略。

自主训练调度模型,将任务准确性、CPU 级推理和集群扩展纳入同一套软件。
Bluedot 自主训练面向机器人集群的调度模型,学习任务、设备状态和现场资源之间的关系,并结合执行反馈持续优化决策策略。
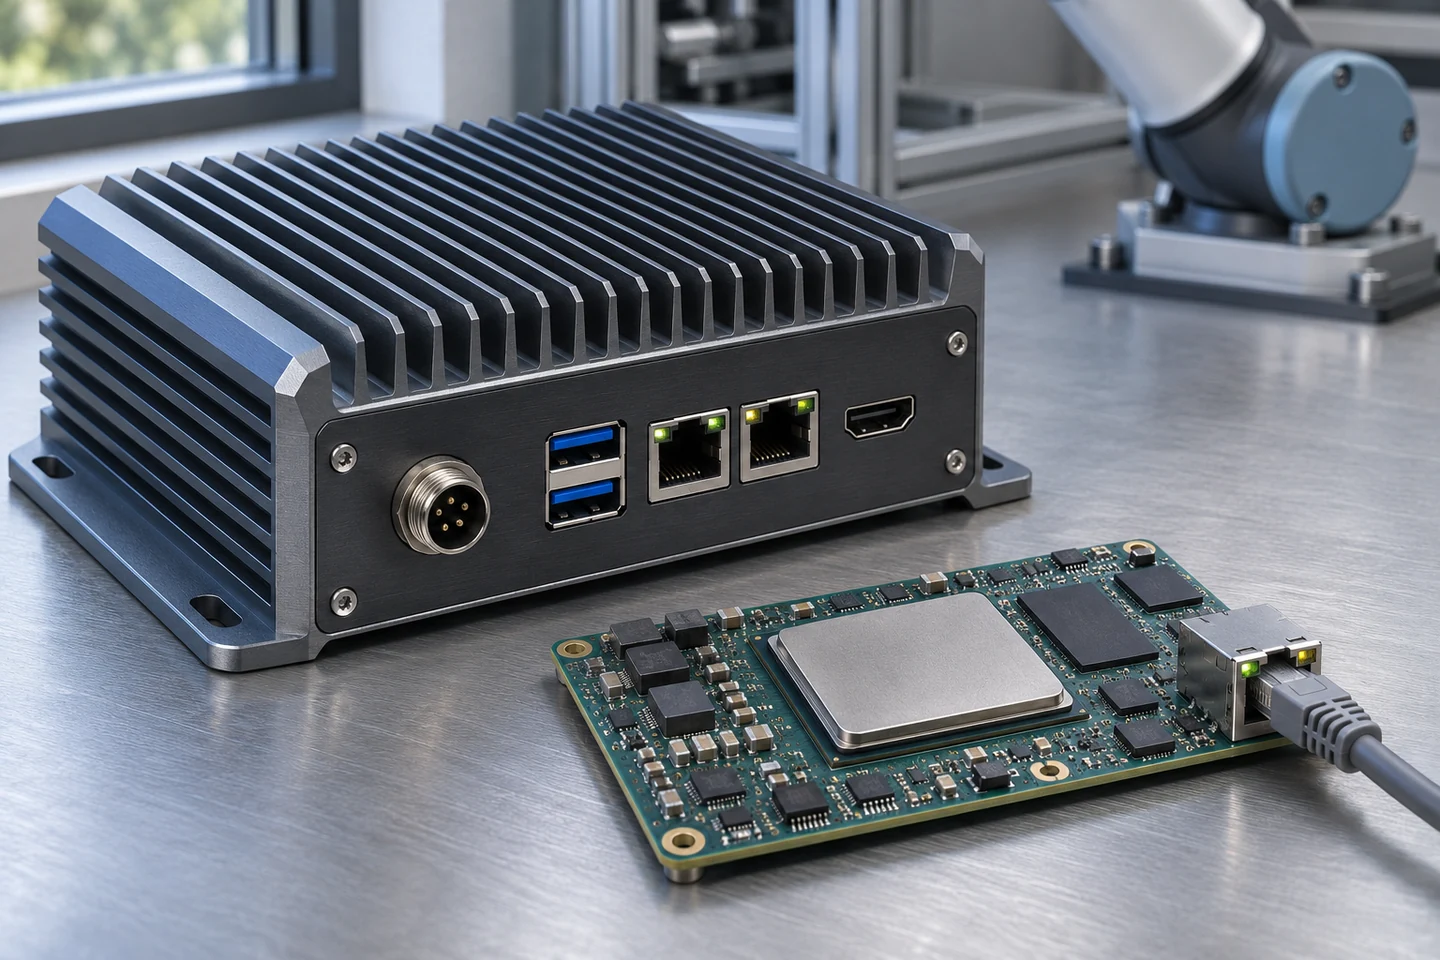
在 CPU 级算力上完成任务排序、设备匹配和集群协同决策,降低对大规模算力设施的依赖。
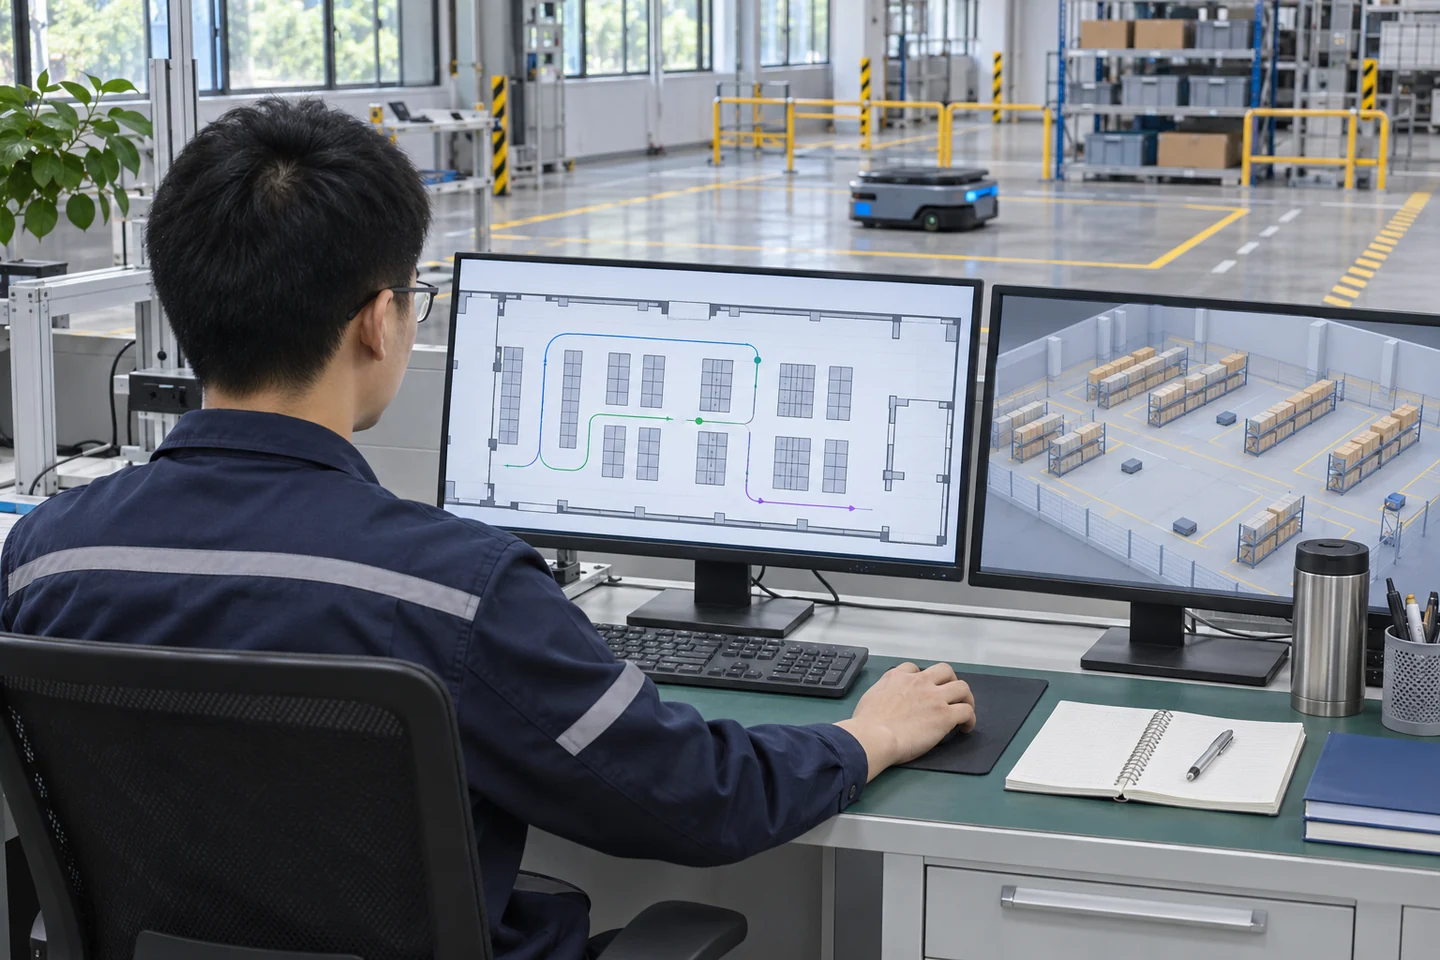
从任务输入、设备匹配到执行确认,保持任务要求与调度结果对应,并记录结果用于追踪。
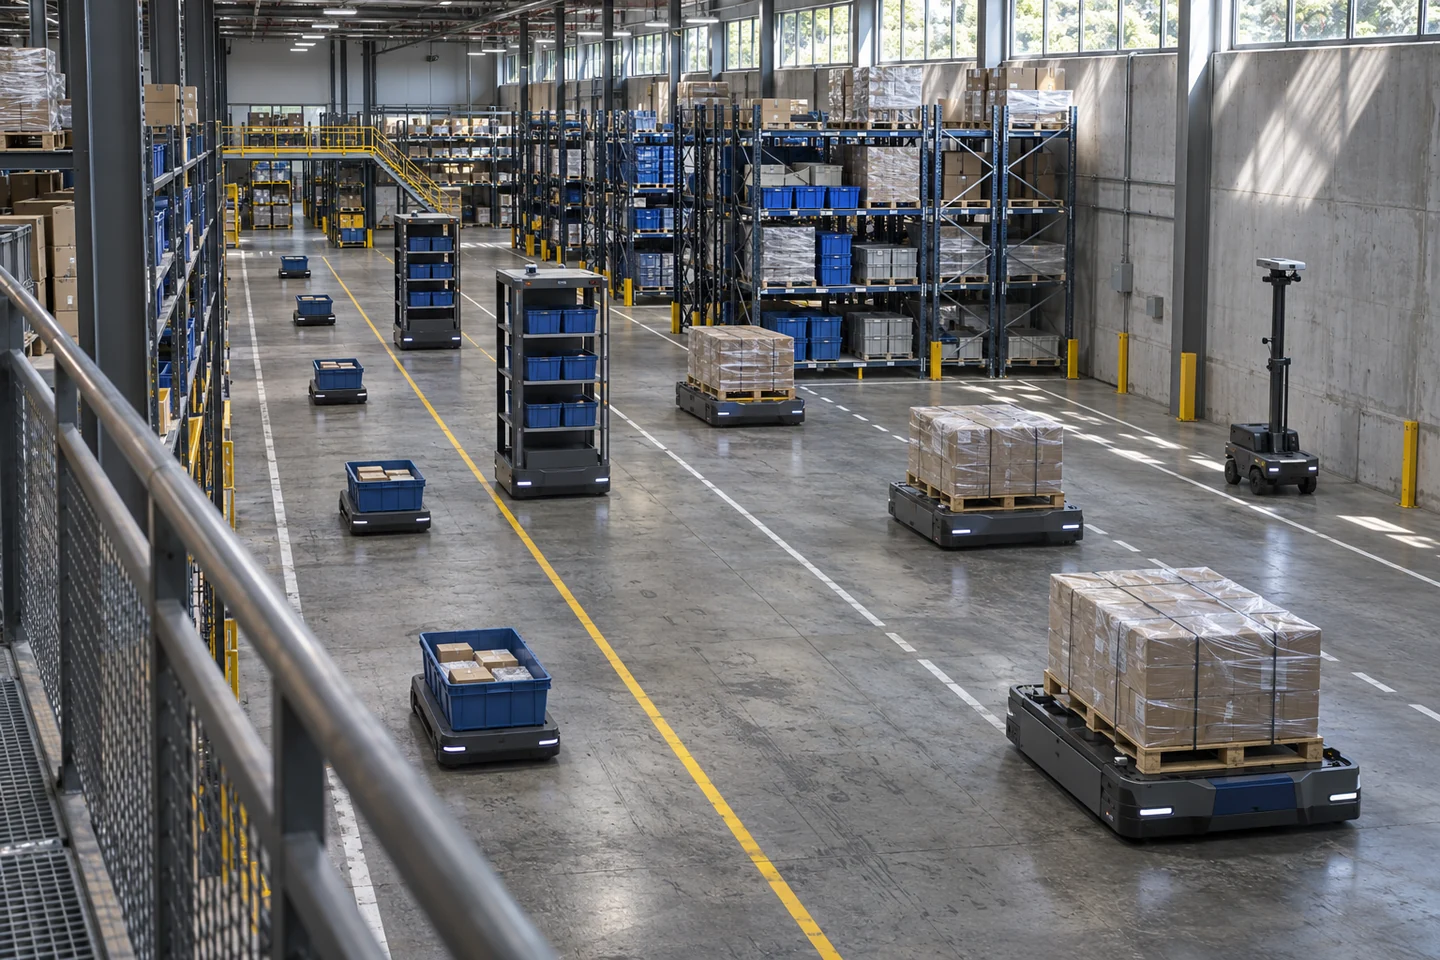
管理 10,000+ 台不同类型的机器人,支持 100,000+ 项任务调度。随着设备、作业区域和任务量增加,调度规模可按项目需求扩展。
* 100% 为产品方提供的任务准确率指标,具体统计口径和适用条件以项目验证为准。
切换三种现场任务,查看 AI 大脑如何推理、分派并接收结果。
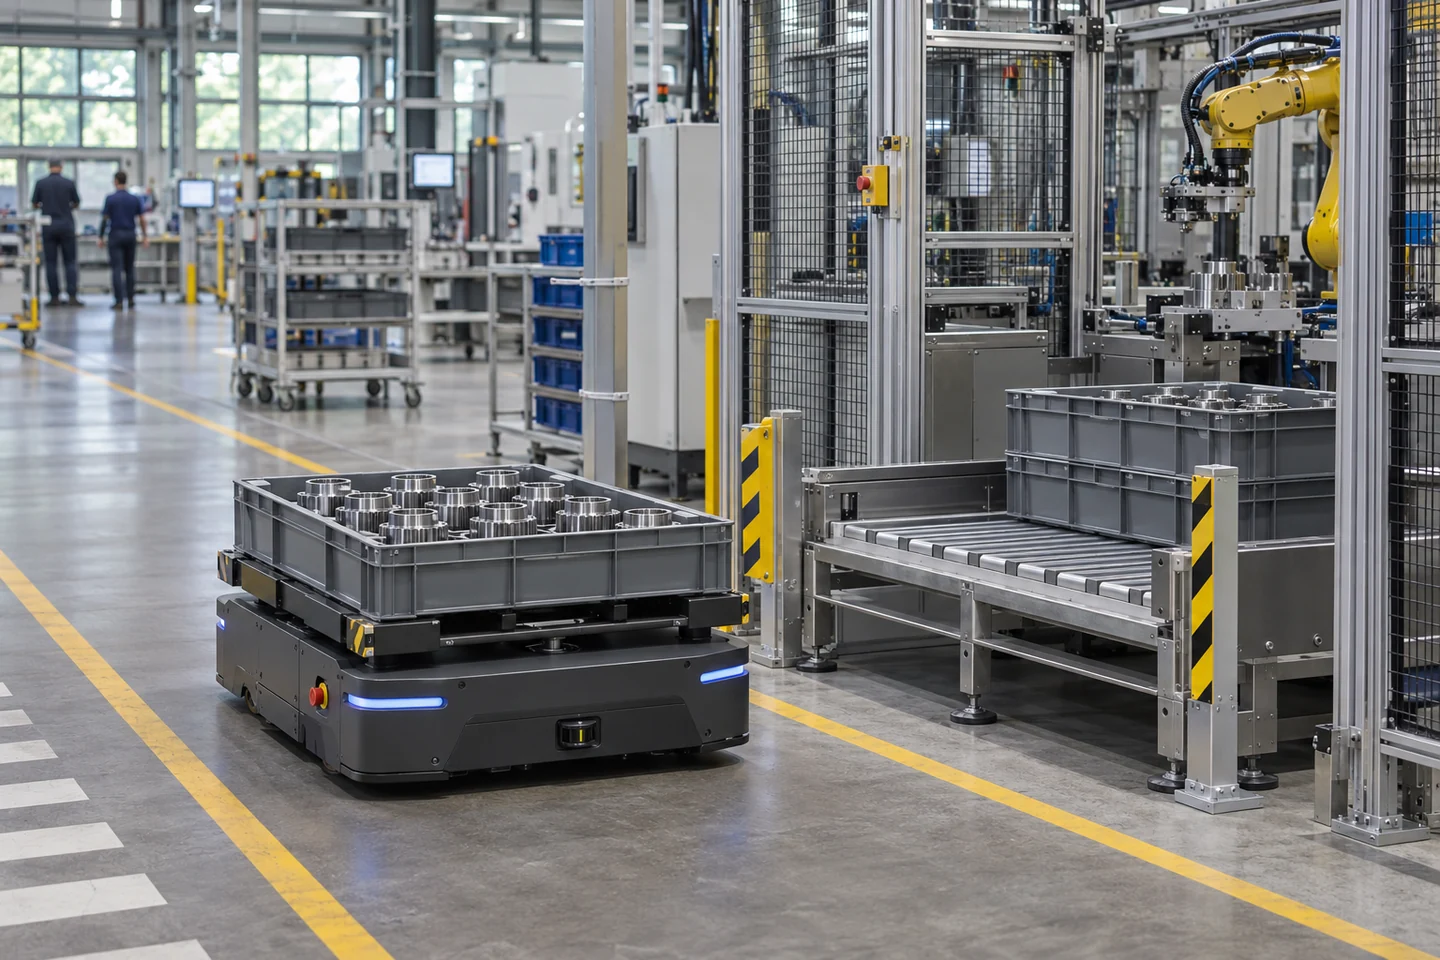
工位发出补货请求,任务进入队列。
结合任务优先级、货箱位置与设备状态选择车辆。
车辆接单,按协调后的路径到站交接。
记录完成状态,更新工位与车辆的可用状态。
供料需求与交付位置进入任务队列。
根据载荷、交付顺序和通道占用匹配设备。
车辆将物料送到指定的产线缓冲区。
回传送达状态,供后续调度参考。
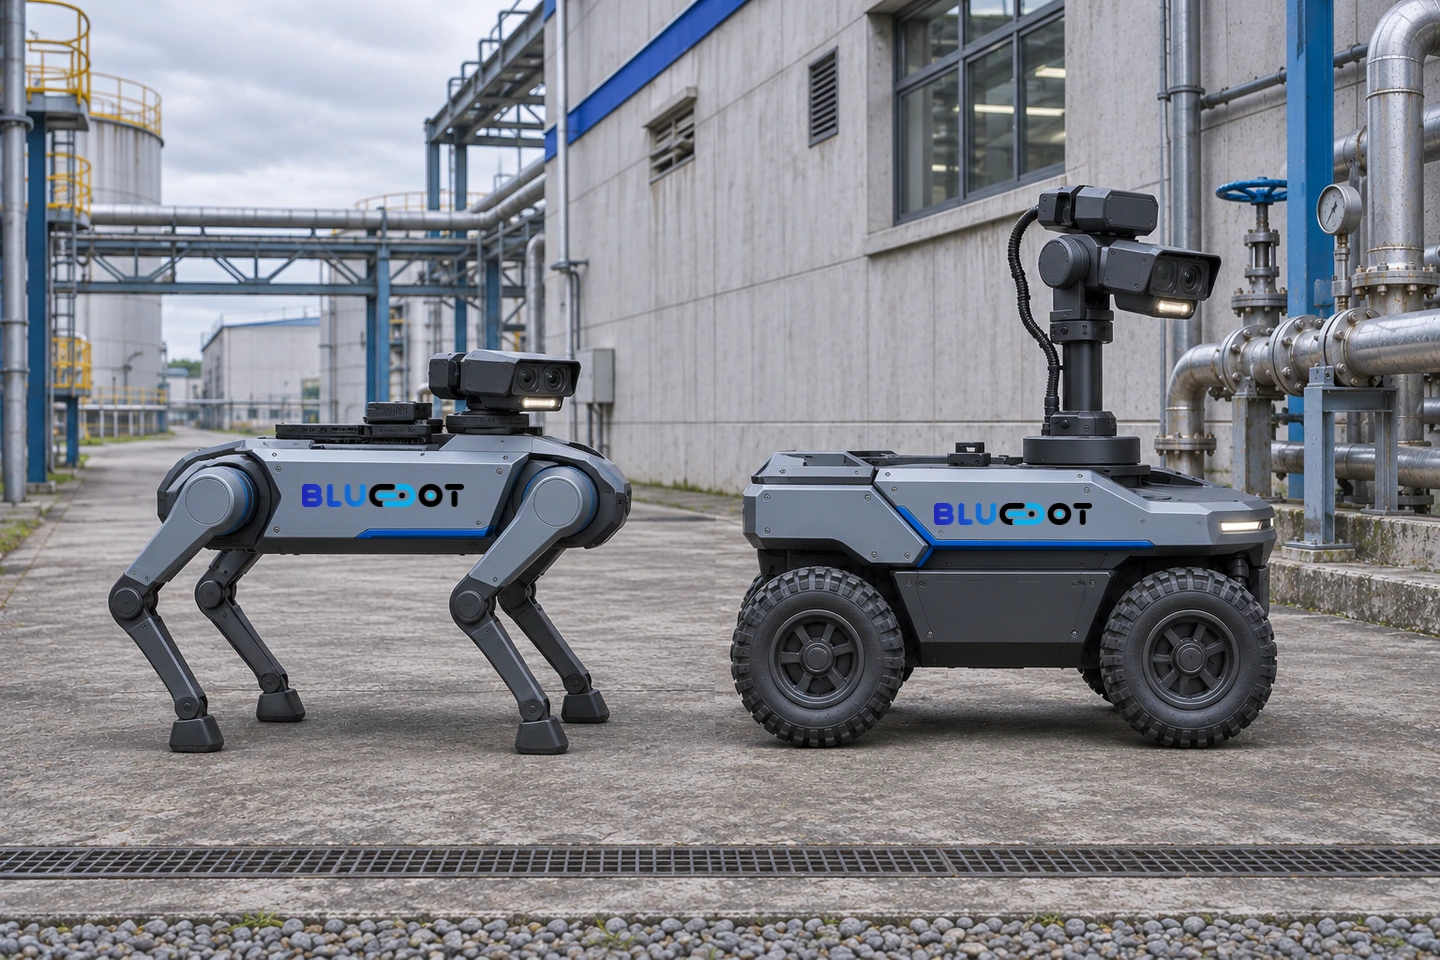
设备点位和巡检要求进入队列。
结合点位、设备能力与当前任务安排巡检。
巡检设备按点位采集数据并上报异常。
汇总完成状态和异常,供后续巡检安排使用。
告诉我们您的现场、现有流程和需要解决的问题。